Robot może pracować przy rozgrzanym metalu, poruszać się po Marsie albo precyzyjnie odkładać elementy na taśmę z dokładnością niedostępną dla człowieka. Poniższe ciekawostki o robotach pokazują, jak działają ich napędy, czujniki i układy sterowania, a także dlaczego automatyka przemysłowa coraz częściej łączy maszyny z ludźmi.
Najważniejsze fakty o robotach w kilku zdaniach
- 542 tysiące robotów przemysłowych zainstalowano na świecie w 2024 roku.
- Robot nie musi przypominać człowieka, ponieważ może być ramieniem, pojazdem, dronem albo maszyną mobilną.
- Czujniki i sprzężenie zwrotne pozwalają mu korygować ruch oraz reagować na otoczenie.
- Coboty mogą pracować blisko operatora, ale nie zwalnia to z oceny ryzyka i właściwego zabezpieczenia stanowiska.
- Największą przewagę robota daje nie sama mechanika, lecz połączenie napędów, programu, pomiarów i dobrze zaprojektowanego procesu.
Robot nie musi mieć ludzkiego kształtu
W języku potocznym robot kojarzy się z humanoidem, ale w automatyce liczy się przede wszystkim zdolność do wykonywania zaprogramowanych ruchów i pewien poziom autonomii. Robotem może być sześcioosiowe ramię, autonomiczny wózek magazynowy, robot koszący, dron albo pojazd używany do kontroli instalacji.
Samo słowo „robot” pochodzi od czeskiego określenia pracy przymusowej. Spopularyzowała je sztuka „R.U.R.” Karla Čapka z 1920 roku. Co ciekawe, współczesne maszyny przemysłowe są zwykle mniej „inteligentne” niż bohaterowie literatury, ale za to znacznie lepiej radzą sobie z powtarzalnym zadaniem wykonywanym tysiące razy.
Za robota przemysłowego uznaje się najczęściej programowalny manipulator pracujący w co najmniej trzech osiach. W praktyce spotyka się konstrukcje cztero-, sześcio-, a nawet siedmioosiowe. Większa liczba osi oznacza większą swobodę ustawienia narzędzia, choć jednocześnie komplikuje programowanie i zwiększa wymagania wobec układu sterowania.
Fabryki instalują roboty szybciej, niż wielu osobom się wydaje
Według danych International Federation of Robotics w 2024 roku na świecie zainstalowano około 542 tysięcy robotów przemysłowych. To ponad dwa razy więcej niż dekadę wcześniej. Największa część nowych instalacji przypada na Azję, ale roboty szybko zadomawiają się także w europejskich zakładach produkcyjnych.
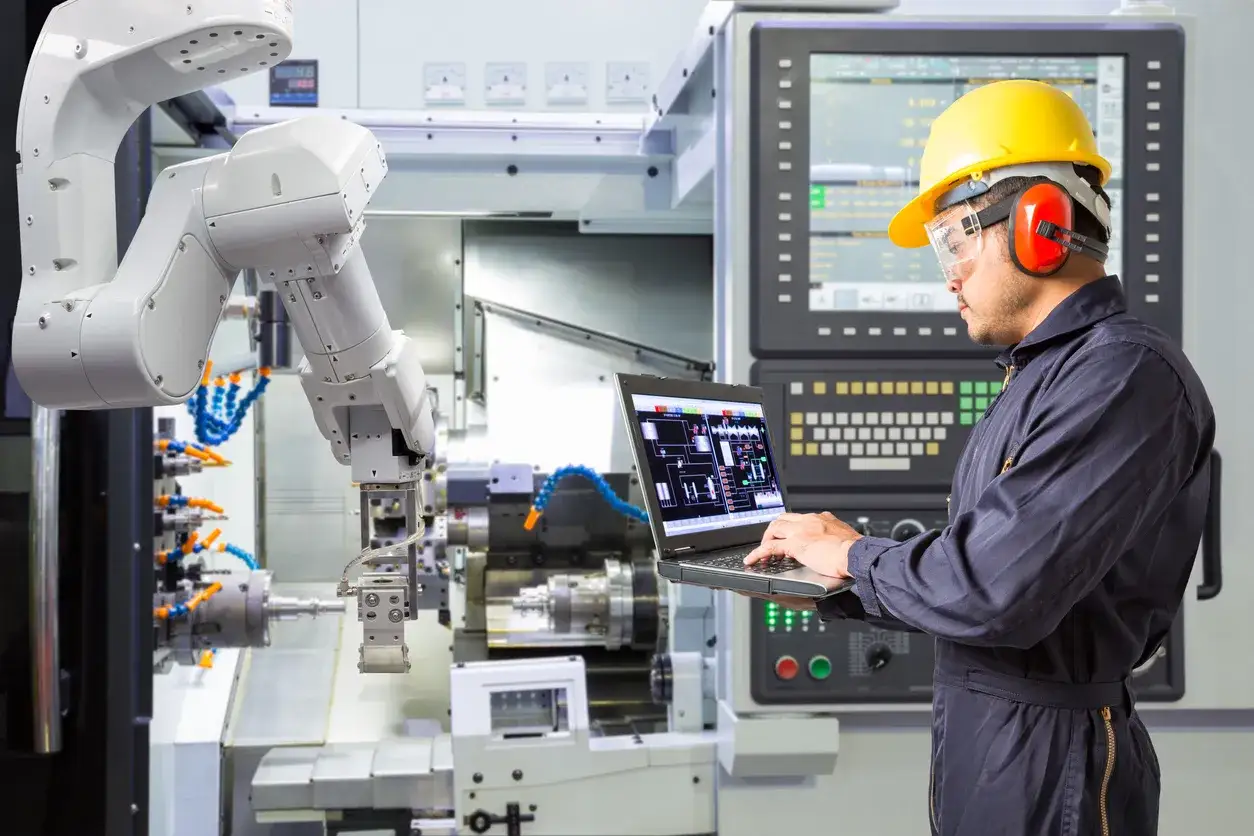
Nie oznacza to, że każda fabryka potrzebuje dużego ramienia przy każdej maszynie. Robot ma sens tam, gdzie występuje powtarzalność, ryzyko, duże tempo pracy albo wymagana jest stała precyzja. Przykładem może być paletyzacja, spawanie, lakierowanie, obsługa obrabiarek CNC czy kontrola jakości z użyciem kamery.
Najbardziej zaskakujące jest to, że robot często nie zastępuje całego stanowiska. Zwykle wykonuje tylko wybrany fragment procesu, na przykład pobiera detal, obraca go, odkłada w uchwyt i czeka na sygnał z maszyny. O wydajności decyduje więc nie sama prędkość ramienia, lecz czas całego cyklu, komunikacja z PLC i sprawne podawanie elementów.
| Typ robota | Typowe zastosowanie | Co go wyróżnia |
|---|---|---|
| Ramię sześcioosiowe | Spawanie, montaż, obsługa maszyn | Duża swoboda ruchu |
| Robot SCARA | Szybki montaż i sortowanie | Wysoka prędkość w płaszczyźnie |
| Robot delta | Pakowanie lekkich produktów | Bardzo krótkie cykle |
| Robot kartezjański | Cięcie, drukowanie, transport liniowy | Prosta geometria osi |
| Robot mobilny AMR | Transport materiałów | Samodzielna zmiana trasy |
To zestawienie pokazuje ważną rzecz. Nie istnieje jeden „najlepszy robot”. Dobiera się go do masy detalu, zasięgu, dokładności, prędkości i warunków pracy. Zbyt duża konstrukcja może być kosztowna i niepotrzebnie energochłonna, a zbyt mała nie poradzi sobie z obciążeniem.
Czujniki są dla robota tym, czym zmysły dla człowieka
Robot bez czujników może wykonywać zaprogramowaną sekwencję, ale nie wie, czy detal rzeczywiście znajduje się w odpowiednim miejscu. Dlatego współczesne stanowiska wykorzystują enkodery, czujniki obecności, kamery, skanery laserowe i pomiar siły.
Enkoder mierzy położenie lub prędkość obrotową osi. Dzięki niemu sterownik wie, czy silnik wykonał zadany ruch. Czujnik indukcyjny wykrywa metalowy element, fotokomórka sprawdza obecność obiektu, a system wizyjny może rozpoznać jego kształt, kolor lub orientację.
W praktyce bardzo ważne jest sprzężenie zwrotne. Sterownik wysyła polecenie do napędu, a następnie odbiera informację o rzeczywistym położeniu. Jeżeli pojawi się odchyłka, układ ją koryguje. Właśnie dlatego robot może zatrzymać narzędzie w określonym punkcie z dokładnością rzędu dziesiątych lub setnych części milimetra, zależnie od konstrukcji i warunków pracy.
Przeczytaj również: Enkoder inkrementalny - jak działa, dobrać i uniknąć błędów?
Dlaczego sama dokładność katalogowa nie wystarcza
Producenci podają parametry uzyskane w określonych warunkach. Na wynik wpływają temperatura, drgania, zużycie przekładni, masa narzędzia i sposób zamocowania podstawy. W warsztacie źle wypoziomowana konstrukcja albo luźny chwytak potrafią zniwelować zalety bardzo precyzyjnego manipulatora.
Z mojego punktu widzenia największy błąd przy projektowaniu stanowiska polega na patrzeniu wyłącznie na ramię. Robot jest częścią układu, w którym równie ważne są podajnik, uchwyt, sterownik PLC, przewody, zabezpieczenia i program. Awaria jednego z tych elementów zatrzyma całą celę.
Cobot nie jest po prostu małym robotem
Robot współpracujący, nazywany cobotem, został zaprojektowany do pracy bliżej człowieka. Może mieć ograniczany moment obrotowy, wykrywać kontakt i zatrzymać ruch po napotkaniu przeszkody. Nie oznacza to jednak, że można postawić go przy stanowisku bez analizy zagrożeń.
Bezpieczeństwo zależy od narzędzia, prędkości, siły, masy przenoszonego przedmiotu i kształtu elementów. Cobot z miękkim chwytakiem może być bezpieczny w jednym zadaniu, ale ten sam robot z ostrym frezem lub ciężkim detalem wymaga dodatkowych osłon, skanera albo blokad dostępu.
W klasycznej celi robot często pracuje za ogrodzeniem i kurtyną świetlną. Cobot może ograniczyć zakres zabezpieczeń, lecz nie usuwa potrzeby oceny ryzyka. Operator powinien wiedzieć, kiedy działa tryb ręczny, jak zresetować błąd i co stanie się po zaniku zasilania.
Przewaga cobota nie zawsze polega na większej szybkości. Jego siłą bywa łatwiejsze przezbrojenie i elastyczność. Można go przenieść między kilkoma zadaniami, szczególnie gdy produkcja jest krótkoseryjna. Przy bardzo szybkiej paletyzacji klasyczny robot przemysłowy zwykle pozostaje lepszym wyborem.
Roboty pracują tam, gdzie człowiek nie powinien
Jedną z najbardziej efektownych dziedzin jest robotyka kosmiczna. Ramię Canadarm po raz pierwszy poleciało w wahadłowcu w 1981 roku, a większe ramię Canadarm2 na Międzynarodowej Stacji Kosmicznej służy między innymi do przenoszenia ładunków i obsługi statków transportowych.
Roboty kosmiczne pokazują, że automatyka nie zawsze oznacza pełną autonomię. Część urządzeń jest sterowana z Ziemi, ponieważ opóźnienie sygnału, ograniczona energia i ryzyko błędu wymagają ostrożnego planowania. Na Marsie łazik musi natomiast podejmować część decyzji samodzielnie, bo sygnał radiowy nie pozwala na sterowanie ruchem w czasie rzeczywistym.
Podobna zasada działa na Ziemi. Roboty inspekcyjne mogą sprawdzać rurociągi, zbiorniki, piece i miejsca skażone. Robot nie musi być szybszy od człowieka. Czasem jego największą zaletą jest to, że może wejść w środowisko zbyt gorące, ciasne, toksyczne albo niebezpieczne.
W medycynie roboty pomagają lekarzom wykonywać precyzyjne ruchy, ale nie podejmują samodzielnie decyzji klinicznych w takim sensie, jak pokazują to filmy science fiction. Odpowiedzialność pozostaje po stronie personelu, a system jest narzędziem zwiększającym kontrolę i dokładność.
Sterowanie decyduje, czy robot będzie naprawdę użyteczny
Mechanika przyciąga wzrok, lecz o zachowaniu robota decyduje sterowanie. Program określa trajektorię, prędkość, kolejność operacji i reakcję na sygnały z czujników. W zakładzie robot często komunikuje się z PLC, falownikami, systemem wizyjnym i maszyną technologiczną.
Najprostszy cykl może wyglądać tak: czujnik potwierdza obecność detalu, PLC wysyła sygnał startu, robot pobiera element, sterownik sprawdza położenie, a po zakończeniu operacji maszyna otrzymuje sygnał „gotowe”. Taka logika jest mniej widowiskowa niż sztuczna inteligencja, ale to właśnie poprawna sekwencja i diagnostyka decydują o stabilnej pracy.
Sztuczna inteligencja przydaje się szczególnie wtedy, gdy robot musi rozpoznawać obiekty, wykrywać wady albo pracować z nieuporządkowanym asortymentem. Nie zastąpi jednak dobrego projektu mechanicznego. Kamera z zaawansowanym algorytmem nie naprawi źle ustawionego oświetlenia, luzu chwytaka ani niestabilnego podajnika.
Najrozsądniej zaczynać od prostego pytania. Czy zadanie jest powtarzalne, mierzalne i możliwe do opisania? Jeżeli tak, automatyzacja ma solidne podstawy. Jeżeli każda sztuka wymaga innej decyzji, najpierw trzeba uporządkować proces, dopiero później dobierać robota.
Najciekawsza lekcja z robotyki przydaje się także w warsztacie
Roboty uczą, że wydajność nie wynika z jednej spektakularnej technologii. Największą różnicę robi połączenie dobrego pomiaru, stabilnego mocowania, właściwego programu i bezpiecznej logiki sterowania.
Przy modernizacji stanowiska warto najpierw zmierzyć czas cyklu, liczbę błędów i przyczyny przestojów. Dopiero na tej podstawie można ocenić, czy potrzebne jest ramię, robot mobilny, system wizyjny czy może prostszy układ pneumatyczny.
To właśnie odróżnia praktyczną automatykę od efektownego gadżetu. Robot powinien rozwiązywać konkretny problem, być możliwy do serwisowania i dawać operatorowi jasną informację o stanie pracy. Wtedy nie tylko wygląda nowocześnie, ale rzeczywiście poprawia bezpieczeństwo, jakość i powtarzalność procesu.