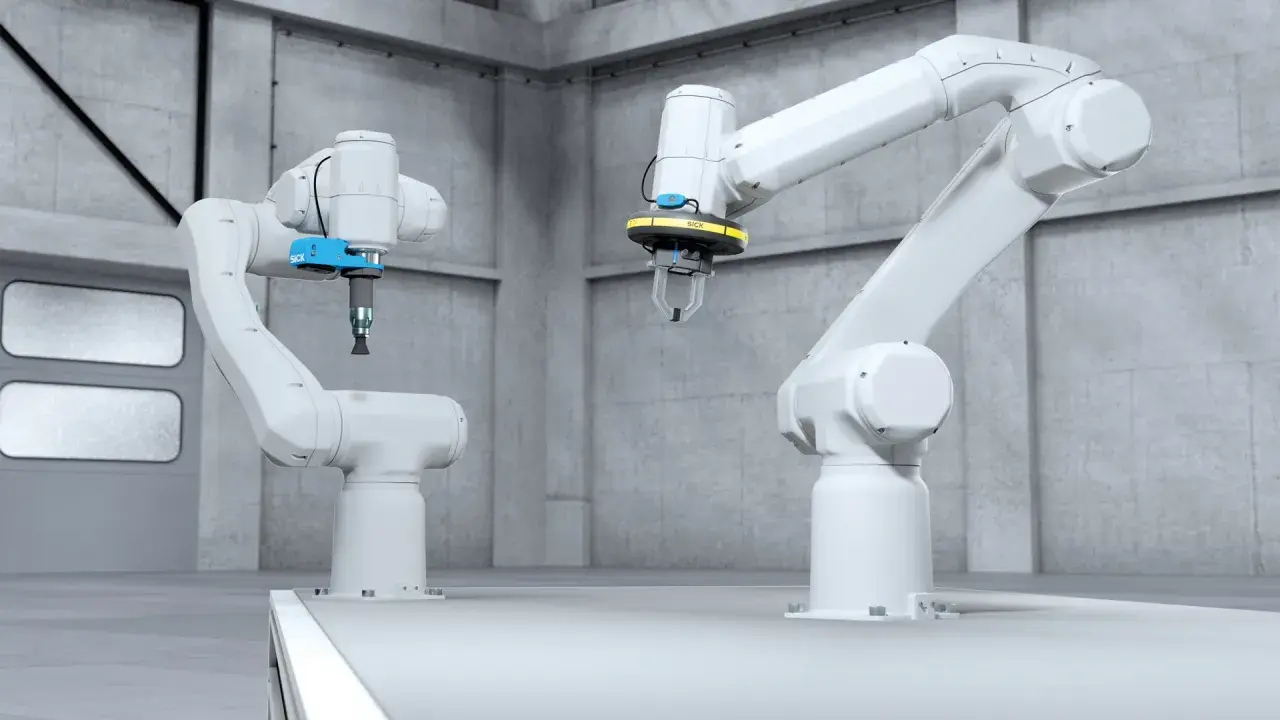
Gdy ramię robota zatrzymuje się w połowie cyklu albo wykonuje ruch z opóźnieniem, problem rzadko leży wyłącznie w programie. O skuteczności całego układu decydują napędy, czujniki, sterownik, komunikacja z PLC oraz zabezpieczenia. Poniżej pokazuję, jak działa sterowanie robotem, z czego składa się stanowisko, jakie są tryby pracy i na co zwrócić uwagę podczas uruchamiania.
Najważniejsze zasady sprawnego układu sterowania
- Robot nie działa samodzielnie - potrzebuje kontrolera, napędów, czujników i programu.
- PLC steruje sekwencją, a kontroler robota odpowiada za ruch osi i realizację trajektorii.
- Teach pendant służy do ręcznego prowadzenia, programowania i diagnostyki urządzenia.
- Bezpieczeństwo ma pierwszeństwo przed szybkością cyklu i wygodą operatora.
- Najwięcej problemów powodują błędne układy współrzędnych, brak synchronizacji oraz źle skonfigurowane sygnały.
Na czym polega sterowanie robotem w automatyce
W najprostszym ujęciu chodzi o zamianę zadania technologicznego na serię kontrolowanych ruchów. Robot ma pobrać detal, obrócić go, odłożyć w określonym miejscu i potwierdzić wykonanie operacji. Za każdym z tych kroków stoją sygnały wejściowe, decyzje programu oraz ruchy napędów.
Nie wystarczy jednak wysłać do ramienia polecenia „jedź do punktu”. Kontroler musi znać pozycję osi, prędkość, przyspieszenie, orientację narzędzia i warunki, w których ruch jest dozwolony. Gdy czujnik nie potwierdzi obecności detalu, sterownik powinien zatrzymać sekwencję albo przejść do bezpiecznej procedury.
W praktyce rozróżniam trzy poziomy działania. Operator wybiera tryb i nadzoruje proces, PLC prowadzi logikę całego stanowiska, a kontroler robota oblicza trajektorię i steruje serwonapędami. Taki podział upraszcza diagnostykę, bo wiadomo, gdzie szukać przyczyny awarii.
Ruch osi a ruch narzędzia
Robot może poruszać się w trybie osiowym, w którym operator steruje pojedynczymi przegubami, albo w układzie kartezjańskim. W tym drugim przypadku wydaje polecenie przesunięcia narzędzia w osi X, Y lub Z, a kontroler sam dobiera odpowiednie ruchy poszczególnych osi.
Istotny jest również punkt TCP, czyli Tool Center Point. To umowny punkt roboczy narzędzia, na przykład końcówka chwytaka lub środek dyszy spawalniczej. Źle zdefiniowany TCP sprawia, że robot zatrzymuje się kilka centymetrów od celu albo prowadzi narzędzie pod niewłaściwym kątem.
Z jakich elementów składa się stanowisko
Układ sterowania tworzy kilka współpracujących warstw. Ich dobór zależy od rodzaju robota, dokładności, liczby urządzeń zewnętrznych i wymaganego czasu cyklu. W małej aplikacji część funkcji może realizować sam kontroler robota, natomiast większe stanowisko zwykle wymaga osobnego PLC i systemu bezpieczeństwa.
| Element | Główne zadanie | Przykładowe sygnały lub funkcje |
|---|---|---|
| Kontroler robota | Obliczanie trajektorii i sterowanie osiami | Pozycja, prędkość, orientacja, program ruchu |
| Serwonapędy | Napędzanie poszczególnych osi | Moment, enkoder, hamulec, prąd silnika |
| PLC | Logika sekwencji całego procesu | Start, stop, gotowość, zacisk, podajnik |
| HMI | Obsługa i wizualizacja pracy | Receptury, alarmy, liczniki, tryb ręczny |
| Czujniki | Potwierdzanie stanu procesu | Obecność detalu, ciśnienie, położenie siłownika |
| Układ bezpieczeństwa | Ochrona operatora i kontrolowane zatrzymanie | E-stop, kurtyna, skaner, blokada drzwi |
Wymiana danych odbywa się często przez przemysłową sieć Ethernet, na przykład PROFINET, EtherNet/IP lub EtherCAT. Sam protokół nie gwarantuje bezpieczeństwa. Do funkcji ochronnych stosuje się osobne rozwiązania bezpieczeństwa, takie jak bezpieczne wejścia i wyjścia, przekaźniki safety albo sterowniki bezpieczeństwa.
Najczęściej spotykany sygnał sterujący w automatyce to 24 V DC, ale nie oznacza to, że każde wejście można połączyć bez sprawdzenia dokumentacji. Trzeba uwzględnić typ wejścia, wspólny potencjał, polaryzację, obciążalność oraz sposób diagnostyki przerwy w przewodzie.
Jak robot wykonuje zadanie od sygnału do ruchu
Dobry program nie zaczyna się od przypadkowego nauczenia kilku punktów. Najpierw opisuję sekwencję procesu, a dopiero później przypisuję jej sygnały i ruchy. Dzięki temu łatwiej przewidzieć sytuacje wyjątkowe, takie jak brak detalu, zacięty chwytak czy otwarte drzwi wygrodzenia.
- Warunek startu - PLC sprawdza gotowość robota, brak alarmów, zamknięcie osłon i obecność materiału.
- Pobranie detalu - robot jedzie do pozycji bezpiecznej, dojeżdża do punktu pobrania i załącza chwytak.
- Potwierdzenie chwytu - czujnik podciśnienia, krańcówka lub presostat potwierdza prawidłowe trzymanie elementu.
- Przejazd technologiczny - kontroler realizuje zaprogramowaną ścieżkę z określoną prędkością i orientacją.
- Odłożenie - robot zwalnia detal, a PLC sprawdza, czy miejsce docelowe jest wolne.
- Potwierdzenie cyklu - stanowisko zapisuje wykonanie operacji i przygotowuje kolejny cykl.
W tym procesie ważne są dwa rodzaje punktów. Punkt podejścia znajduje się przed miejscem roboczym i pozwala bezpiecznie do niego dojechać, a punkt technologiczny określa właściwe położenie narzędzia. Pominięcie punktu podejścia często prowadzi do kolizji z oprzyrządowaniem.
Programowanie online i offline
Programowanie online odbywa się bezpośrednio przy maszynie za pomocą teach pendanta, czyli ręcznego panelu operatorskiego z funkcjami prowadzenia robota i edycji programu. To dobre rozwiązanie przy prostych zadaniach, korektach punktów i uruchamianiu prototypu.
Programowanie offline wykorzystuje komputerowy model stanowiska. Pozwala przygotować dużą część trajektorii bez zatrzymywania produkcji, ale wymaga poprawnego modelu robota, narzędzia i otoczenia. Nawet niewielka różnica między modelem a rzeczywistym przyrządem może wymusić późniejszą kalibrację.
Moim zdaniem początkujący często przeceniają samą liczbę punktów. Znacznie ważniejsze są poprawne układy współrzędnych, punkty podejścia i reakcje na błędy. Krótszy, czytelny program zwykle jest łatwiejszy w utrzymaniu niż rozbudowana ścieżka pełna ręcznie korygowanych pozycji.
Tryby pracy i metody sterowania
Robot może być obsługiwany ręcznie, automatycznie albo przez nadrzędny system produkcyjny. Wybór trybu wpływa na szybkość, wygodę programowania i poziom ryzyka. Nie ma jednego rozwiązania dobrego dla każdej aplikacji.
| Metoda | Kiedy się sprawdza | Ograniczenie |
|---|---|---|
| Teach pendant | Uruchamianie, korekta punktów, diagnostyka | Wymaga obecności operatora przy stanowisku |
| PLC i sygnały I/O | Proste, powtarzalne sekwencje | Ograniczona ilość przekazywanych danych |
| Sieć przemysłowa | Wymiana receptur, statusów i dużej liczby informacji | Wymaga spójnej konfiguracji urządzeń |
| System wizyjny | Rozpoznawanie pozycji, orientacji lub obecności detalu | Wrażliwość na oświetlenie i zmienność elementów |
| Programowanie offline | Rozbudowane cele i ograniczanie przestojów | Wymaga dokładnego modelu stanowiska |
W produkcji najczęściej stosuje się połączenie kontrolera robota z PLC. PLC wydaje polecenie rozpoczęcia konkretnej operacji, a robot zwraca status „gotowy”, „w trakcie”, „zakończony” albo „błąd”. Takie sygnały są proste, ale powinny mieć jasno określone warunki aktywacji i kasowania.
Przy większej liczbie produktów przydają się receptury. Zamiast tworzyć osobny program dla każdego wariantu, operator wybiera numer wyrobu, a system przekazuje zestaw parametrów, takich jak pozycje, prędkości czy czas zacisku. Trzeba jednak ograniczyć zakres zmian, aby receptura nie pozwalała przypadkiem wyłączyć funkcji bezpieczeństwa.
Bezpieczeństwo, diagnostyka i typowe błędy
Ramię robota może poruszać się szybko, przenosić ciężkie elementy i wykonywać ruchy trudne do przewidzenia dla osoby stojącej w pobliżu. Dlatego bezpieczeństwo projektuje się dla całego stanowiska, a nie tylko dla samego manipulatora. Podstawą jest analiza ryzyka oraz dobór osłon, blokad i funkcji zatrzymania.
W zależności od aplikacji stosuje się wygrodzenia, zamki bezpieczeństwa, kurtyny świetlne, skanery strefowe i przyciski zatrzymania awaryjnego. Robot współpracujący z człowiekiem również wymaga oceny ryzyka. Sama nazwa „cobot” nie oznacza, że urządzenie może pracować bez zabezpieczeń.
Wymagania dotyczące robotów przemysłowych opisuje rodzina norm ISO 10218, a poziom niezawodności funkcji bezpieczeństwa ocenia się między innymi według ISO 13849-1. W praktyce liczy się nie tylko zastosowanie właściwych komponentów, lecz także ich prawidłowa konfiguracja, testowanie i dokumentacja.
Przeczytaj również: Falownik nie startuje? Diagnoza krok po kroku – znajdź przyczynę!
Co najczęściej psuje działanie układu
- Błędny TCP - narzędzie nie trafia w punkt mimo poprawnych współrzędnych robota.
- Nieprawidłowy układ bazowy - po zmianie przyrządu wszystkie pozycje przesuwają się względem detalu.
- Brak potwierdzeń - program zakłada, że chwytak zamknął się prawidłowo, choć czujnik nie zadziałał.
- Wyścig sygnałów - PLC wysyła nowe polecenie, zanim robot zakończy poprzednią operację.
- Zbyt duża prędkość - cykl jest krótszy, ale rośnie ryzyko drgań, błędów pozycjonowania i kolizji.
- Brak kopii programu - awaria kontrolera może oznaczać długi i kosztowny powrót do pracy.
Podczas diagnostyki nie zaczynam od kasowania alarmu. Sprawdzam kolejno warunek, który zatrzymał sekwencję, ostatni aktywny sygnał, stan bezpieczeństwa i pozycję robota. Dopiero później analizuję program. Taka kolejność ogranicza ryzyko ponownego uruchomienia maszyny w nieznanym stanie.
Warto też zabezpieczyć dostęp do sterownika i sieci przemysłowej. Konta użytkowników, kopie konfiguracji, segmentacja sieci oraz kontrola zdalnego dostępu mają dziś znaczenie podobne do klasycznej ochrony mechanicznej. Błąd w oprogramowaniu może zatrzymać linię równie skutecznie jak uszkodzony przewód.
Jak uruchomić stanowisko bez kosztownych poprawek
Przed pierwszym automatycznym cyklem testuję każdy element osobno. Najpierw sprawdzam wejścia i wyjścia bez ruchu robota, później ruchy w trybie ręcznym, a dopiero na końcu pełną sekwencję. Prędkość zwiększam stopniowo, obserwując zachowanie narzędzia, przewodów i oprzyrządowania.
- Sprawdź kierunki ruchu i pozycję bazową każdej osi.
- Zweryfikuj TCP oraz wszystkie układy współrzędnych.
- Przetestuj chwytak bez detalu i z detalem testowym.
- Potwierdź działanie zatrzymania awaryjnego oraz blokad osłon.
- Uruchom każdy etap sekwencji oddzielnie.
- Wprowadź sytuacje błędne, takie jak brak detalu lub utrata podciśnienia.
- Zapisz kopię programu, parametrów napędów i konfiguracji sieci.
Nie należy pomijać testów po zmianie narzędzia, programu albo przyrządu. Nawet pozornie mała korekta może zmienić zasięg ramienia i doprowadzić do kolizji. Szczególnie dokładnie sprawdzam miejsca, w których robot przejeżdża blisko stołu, podajnika lub innego urządzenia.
O czym pamiętać przed wyborem rozwiązania
Najlepszy układ sterowania nie jest tym, który ma najwięcej funkcji, lecz tym, który można łatwo uruchomić, diagnozować i bezpiecznie zmienić. Dla prostego pobierania detalu wystarczą kontroler robota, kilka czujników i komunikacja z PLC. Przy zmiennych detalach, kontroli jakości lub krótkich seriach potrzebne będą dodatkowo wizja, receptury i dobre narzędzia programistyczne.
Przed zakupem lub modernizacją spisałbym cztery rzeczy: ładunek i zasięg, dokładność, czas cyklu oraz sposób integracji. Dopiero na tej podstawie warto porównywać marki, języki programowania czy rodzaje sieci. Sama liczba osi albo maksymalna prędkość niewiele mówi, jeśli robot nie pasuje do narzędzia i procesu.
W automatyce największą różnicę robią zwykle detale, których nie widać na pierwszej prezentacji: stabilne bazowanie, poprawne potwierdzenia, przejrzysta diagnostyka i dobrze zaplanowane serwisowanie. To one decydują, czy robot będzie tylko efektownym urządzeniem, czy naprawdę użyteczną częścią stanowiska.